Wie wir unseren PMSM-Motor anhand realer Daten validiert haben
Von analytischen Modellen bis zur FEM: Validierung eines PMSM-Motormodells anhand von Realdaten
Ich habe einen PMSM auf zwei Arten modelliert und auf den Prüfstand gestellt. Der Prüfstand schreibt sein eigenes Datenblatt, und die Ergebnisse stimmten nicht mit den Angaben des Herstellers zu den Magneten überein.
Was im Datenblatt nicht steht
Permanentmagnet-Synchronmotoren (PMSM) treiben Elektrofahrzeuge, Drohnen und Robotergelenke an. Ihre Datenblätter sind oft recht knapp gehalten. Ein paar Nennwerte, eine Drehmoment-Drehzahl-Kennlinie, vielleicht eine Gegen-EMK-Konstante. Was selten enthalten und auch auf Anfrage kaum verfügbar ist, sind die Informationen, die für eine kundenspezifische Auslegung entscheidend sind: wie kleine geometrische Details das Drehmoment und den Wirkungsgrad beeinflussen, wie Magnetform und Wicklungsdetails im Luftspaltfeld zusammenwirken und ab wann die Sättigung dominiert.
Genau diese Lücke schließt die Motormodellierung. Und sobald man ein eigenes Modell erstellt, stellt sich die Frage, ob man ihm vertrauen kann. Die Antwort erfordert einen realen Motor auf dem Prüfstand. Herkömmliche Methoden dauerten Wochen und wichen dennoch von der Realität ab. Die Lösung ist nicht ein einzelnes, besseres Modell, sondern Überlappung: Übereinstimmung zwischen verschiedenen Methoden sowie der Abgleich mit dem Prüfstand. Nichts davon gibt es umsonst; die ständige Überprüfung ist der Punkt, an dem ein LLM-Coding-Agent – in meinem Fall Claude Code – meine Reichweite vervielfacht hat. Nicht durch das Lösen der physikalischen Probleme, sondern indem er die Prüfung kostengünstig machte.
Diese Arbeit ist eine Phase eines größeren Aktuator-Projekts: ein bestehendes Bauteil charakterisieren, indem Modelle gegeneinander und gegen Messungen ausgespielt werden, um dann die nächste Iteration zu steuern. Das Erste, was mir der Prüfstand zeigte, war, dass die Magnete nicht den Spezifikationen entsprachen.
Wie ich es modelliert habe
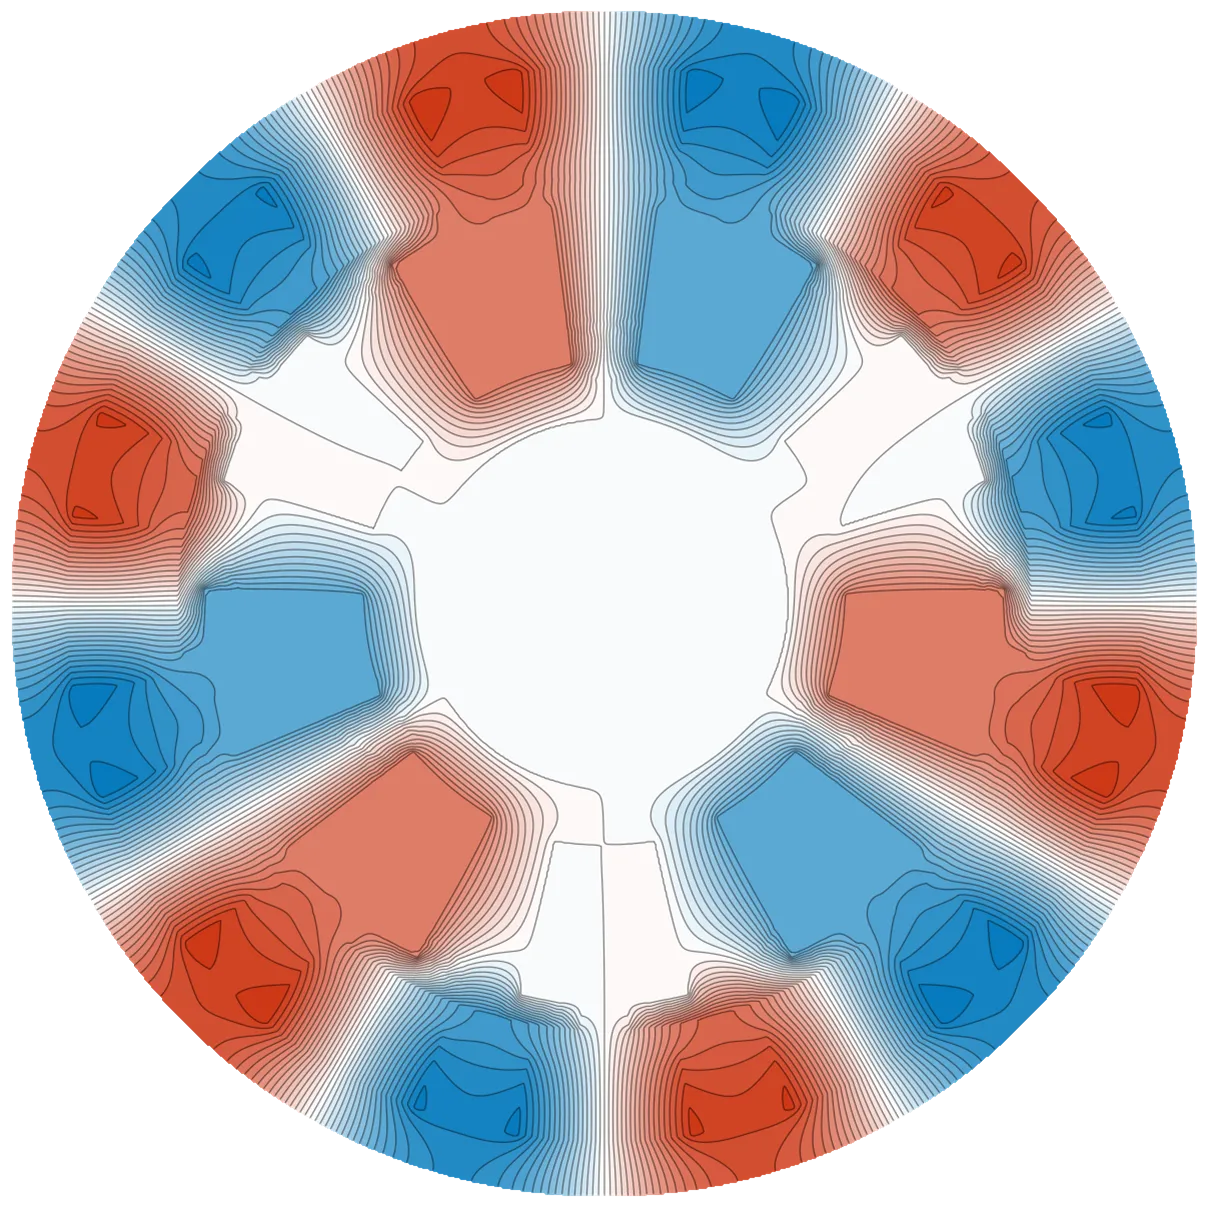
Ich habe dies mit phase-sweep durchgeführt, einer universellen Modellierungspipeline für PMSM. Sie verknüpft die Methoden untereinander und mit dem Prüfstand und basiert auf zwei unabhängigen Solver-Familien. Beide berechnen das Magnetfeld im Luftspalt, dem Millimeter Abstand zwischen Rotor und Stator, in dem das Drehmoment tatsächlich erzeugt wird.
Die analytische Familie ist eine geschlossene Form: Gleichungen, die man auf dem Papier lösen oder in Millisekunden berechnen kann, ergänzt durch einen Carter-Faktor, der berücksichtigt, wie Nutöffnungen das Feld verzerren. Die zweite ist ein 2D-Finite-Elemente-Solver (NGSolve), der die tatsächliche Geometrie des Magnetkreises in linearen oder nichtlinearen Materialien erfasst, gepaart mit einer Ein-Parameter-Korrektur für die 3D-Flusspfade, die ein 2D-Solver nicht erfassen kann – ein Koeffizient, der durch die Validierung selbst überprüft werden muss.
Was der Prüfstand zuerst sagte
Der getestete Motor war ein Außenläufer-Aktuator mit zwölf Polen und neun Nuten: die Art, die ein Gelenk eines Roboterarms antreibt. Ich habe die Leerlauf-Gegen-EMK (die Spannung, die ein Motor erzeugt, wenn man ihn ohne Stromzufuhr dreht) über den gesamten Betriebsdrehzahlbereich erfasst. Die Remanenz der Magnete, also wie stark die Magnete nach der Magnetisierung sind, habe ich als angepassten Parameter behandelt.
Die Gegen-EMK ist der sauberste Vergleichswert: Sie isoliert den Rotor von der Reglerabstimmung, Artefakten des Stromregelkreises und thermischer Drift.
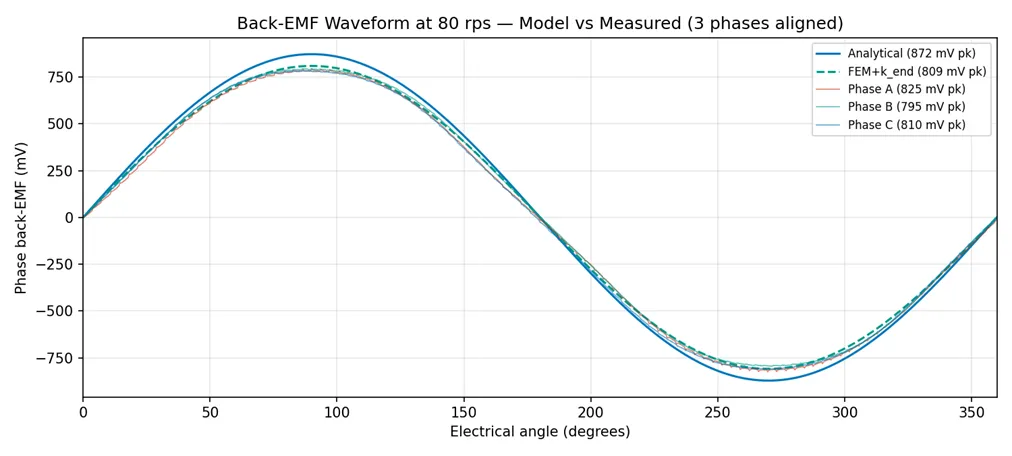
Hier hielt die Werkbank die erste Überraschung für mich bereit. Der Anbieter gab die Güteklasse N52 an, die stärkste im gängigen Gebrauch. Die von mir bei Raumtemperatur gemessene Gegen-EMK entsprach jedoch N42 bis N45, war also etwa 15–20 % schwächer. Magnete verlieren bei Hitze an Kraft, doch dieser Unterschied war nicht auf die Temperatur zurückzuführen.
Was falsch war und wo
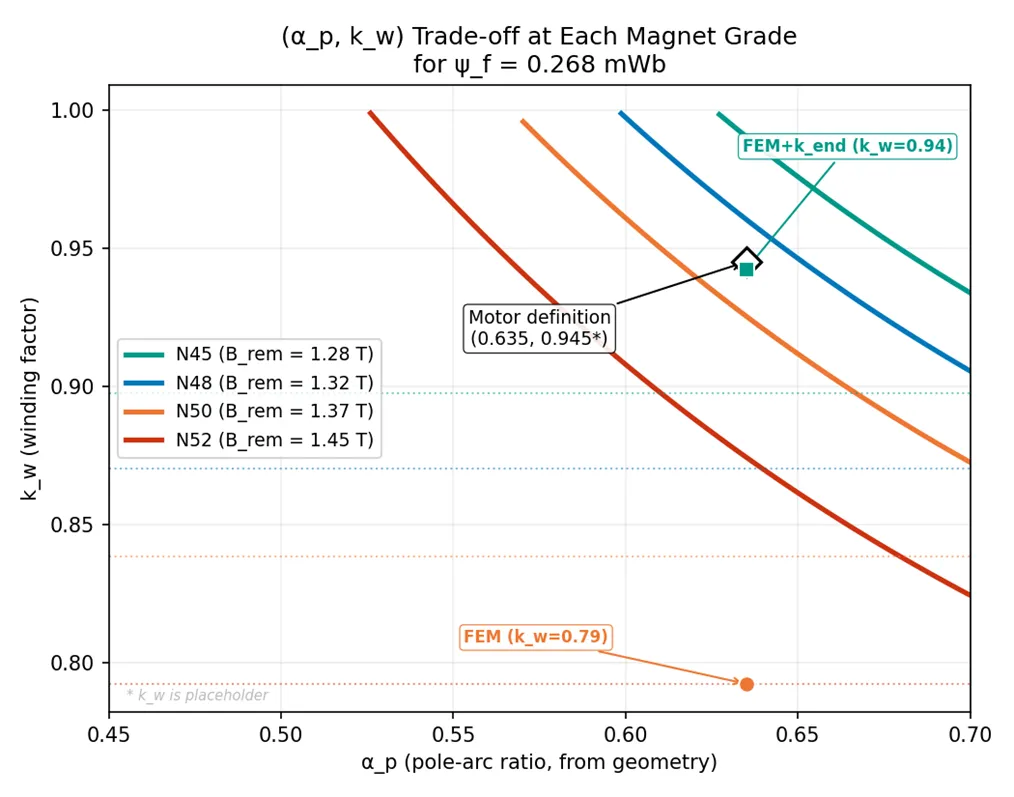
Drei Ergebnisse, jedes mit einer weiteren Korrektur. Ein naives analytisches Modell mit glattem Stator überschätzte die gemessene Gegen-EMK um 11,4 %. Ein Carter-Faktor reduzierte dies auf 8,1 %. Eine reine 2D-Finite-Elemente-Analyse lag um 17 bis 19 % zu hoch; die Korrektur für Endeffekte verringerte die Abweichung auf etwa 1 %.
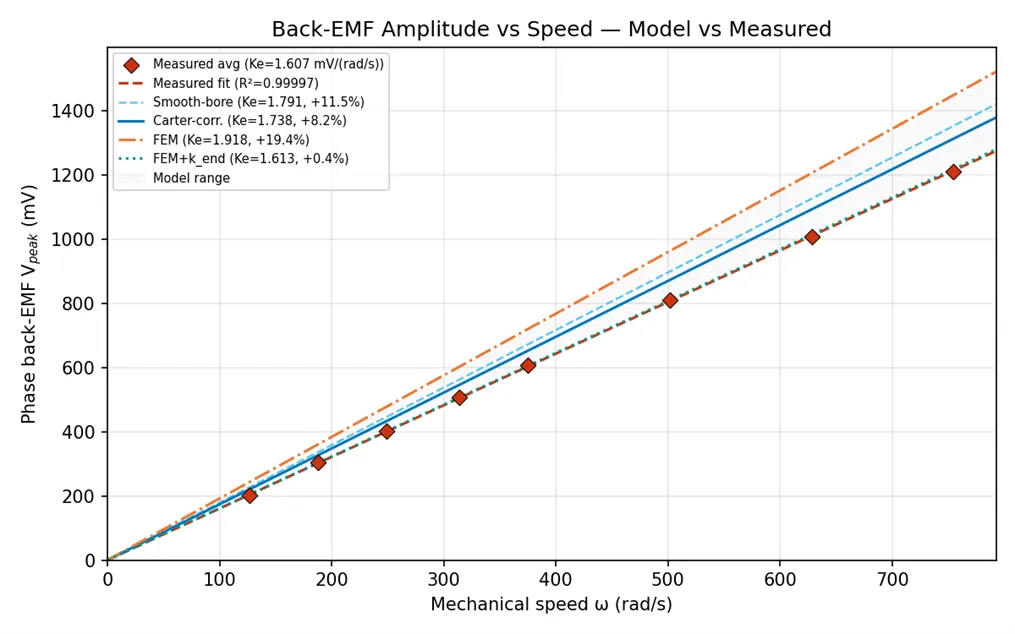
Die korrekte Bestimmung des Carter-Faktors erforderte einen Nachmittag und eine dreistufige Prüfung: numerisch, auf Plot-Konsistenz und durch physikalischen Quervergleich. Der dritte Durchgang entlarvte mich. Die von mir verwendete Formel verlangt die Breite der Nutöffnung an der Bohrung (den Spalt an der Luftspaltfläche), nicht die Breite des Nutkörpers; ich hatte sie vertauscht. Das Ergebnis war eine 15-prozentige Überkorrektur des effektiven Luftspalts, wodurch die analytische Vorhersage deutlich unter den Messwert fiel. Die Rückführung des Koeffizienten auf Zhu & Howe (1993) deckte den Fehler auf – das Zitat war bereits vorhanden.
Die reine 2D-FEM vernachlässigt Streuverluste an den Enden; bei einem so gedrungenen Motor, dessen Magnetpaket nur ein Drittel des Durchmessers ausmacht, fasst die Korrektur dies in einem einzigen Koeffizienten zusammen, der bei diesem Seitenverhältnis etwa 0,84 beträgt. Möglicherweise absorbiert der Koeffizient auch Verzerrungen aus anderen Bereichen des Modells.
Die Anpassung der effektiven Remanenz konvergierte bei 1,34 Tesla, was innerhalb der Herstellertoleranz liegt und mit Magneten übereinstimmt, die unter ihrer Nennklasse liegen. (Der Motor funktionierte zwar, aber minderwertige Magnete kosten Drehmomentdichte.)
Das Fazit liegt im Kontrast: Hochpräzise Werkzeuge ohne Kalibrierungsplan sind nicht automatisch besser als weniger präzise Werkzeuge mit einem solchen Plan. Und der Plan muss explizit genug sein, um sich als falsch erweisen zu können.
Warum die Übereinstimmung Bestand hat
Zwei Dinge machen diese Art der Validierung vertrauenswürdig und nicht nur aufwendig.
Erstens prüfen sich die Modelle ständig gegenseitig. Wenn sich ein Koeffizient oder eine Geometrie ändert, berechnen beide Solver-Familien neu, und jede Abweichung zwischen ihnen wird sichtbar, bevor sie in einem Diagramm landet. Die Übereinstimmung zwischen zwei unabhängigen Methoden ist kein Ergebnis, das man einmal per Screenshot festhält, sondern ein Signal, das man kontinuierlich überwachen kann. Diese Überwachbarkeit aufrechtzuerhalten, jeden Vergleich neu durchzuführen und jeder Differenz nachzugehen, solange sie noch klein ist, ist die Art von konstanter, unspektakulärer Arbeit, die ein Agent vervielfacht – erledigt nach jeder Änderung, statt nur zu Meilensteinen.
Nehmen wir einen der veröffentlichten Motoren, mit denen die Pipeline abgeglichen wird: Belkhadir 2023, ein Außenläufer-Design. Bei der Prüfung meiner Implementierung gegen die Quelle traten drei Diskrepanzen auf. Die größte: Der 24-Nut-Stator aus dem Paper war stillschweigend als glatte Bohrung modelliert worden. Die Prüfung ergab zudem eine arithmetische Inkonsistenz in der Tabelle des Papers selbst.
Zweitens liefert die Werkbank den einen Wert, den die Modelle nicht aus sich heraus bestimmen können. Die gemessene Gegen-EMK speist eine Ein-Parameter-Anpassung – die effektive Magnetstärke –, die deshalb glaubwürdig ist, weil das zugrunde liegende Modell Zeile für Zeile geprüft wurde und die Messung den anzupassenden Parameter festlegt.
Die Physik basiert weiterhin auf Referenzen, Herleitungen und dem Prüfstand, nicht auf dem Agenten. Was sich geändert hat, sind die Kosten dafür, die Modelle auf Kurs zu halten: Sie sind nun so gering, dass die Frage „Stimmen sie noch überein?“ zu einer kontinuierlichen Überprüfung wurde und nicht mehr nur zu einem Meilenstein. Drei Modelle, Hunderte automatisierte Prüfungen, vier veröffentlichte Referenzmotoren, ein Prüfstand.
Der nächste Motor
Die Validierung ist das Aufwärmprogramm; die nächste Iteration ist das eigentliche Ziel. Die nächste Konstruktion wird unter Berücksichtigung von Kompromissen entworfen, die der Hersteller nie dokumentiert hat – Außendurchmesser, Stapellänge, Magnetgüte, Nutöffnung – und zwar mit Fehlertoleranzen, die der Prüfstand ermittelt hat.
Als Nächstes testet der Prüfstand einen Motor, der auf Basis der kalibrierten Simulation entwickelt wurde. Ich werde sehen, wie viel von der Prognose Bestand hatte, und das einzige Datenblatt, das zählt, ist das, das der Prüfstand schreibt.
Referenzen
Belkhadir, A., Pusca, R., Romary, R.,Belkhayat, D., Zidani, Y., & Rebhaoui, A. (2023). "Analytical and Finite Element Analysis for Demagnetization Fault of External Rotor PMSM. "IECON 2023, 49th Annual Conference of the IEEE Industrial Electronics Society,pp. 1–7. DOI: 10.1109/IECON51785.2023.10312419 (https://doi.org/10.1109/IECON51785.2023.10312419)
Zhu, Z. Q., & Howe, D. (1993)."Instantaneous Magnetic Field Distribution in Brushless Permanent Magnet DC Motors, Part III: Effect of Stator Slotting." IEEE Transactions on Magnetics, 29(1), pp. 143–151. DOI: 10.1109/20.195559 (https://doi.org/10.1109/20.195559)(Carter-Faktor-Formulierung.)
Zhu, Z. Q., Howe, D., & Chan, C. C.(2002). "Improved Analytical Model for Predicting the Magnetic Field Distribution in Brushless Permanent-Magnet Machines." IEEE Transactions on Magnetics, 38(1), pp. 229–238. DOI: 10.1109/20.990112 (https://doi.org/10.1109/20.990112)
Abhängigkeiten
NGSolve, Open-Source-Finite-Elemente-Bibliothek (C++/Python). https://ngsolve.org
motulator, Open-Source-Simulator für Motorantriebe (Aalto-Universität). https://github.com/Aalto-Electric-Drives/motulator
phase-sweep, Lay, J. (2026) eine analytische +FEM-Validierungspipeline für PMSM-Luftspaltfelder. https://github.com/jonelay/phase-sweep